
综述:自动驾驶的协同感知技术
golang学习网今天将给大家带来《综述:自动驾驶的协同感知技术》,感兴趣的朋友请继续看下去吧!以下内容将会涉及到等等知识点,如果你是正在学习科技周边或者已经是大佬级别了,都非常欢迎也希望大家都能给我建议评论哈~希望能帮助到大家!
arXiv综述论文“Collaborative Perception for Autonomous Driving: Current Status and Future Trend“,2022年8月23日,上海交大。
感知是自主驾驶系统的关键模块之一,然而单车的有限能力造成感知性能提高的瓶颈。为了突破单个感知的限制,提出协同感知,使车辆能够共享信息,感知视线之外和视野以外的环境。本文回顾了很有前途的协同感知技术相关工作,包括基本概念、协同模式以及关键要素和应用。最后,讨论该研究领域的开放挑战和问题,并给出进一步方向。
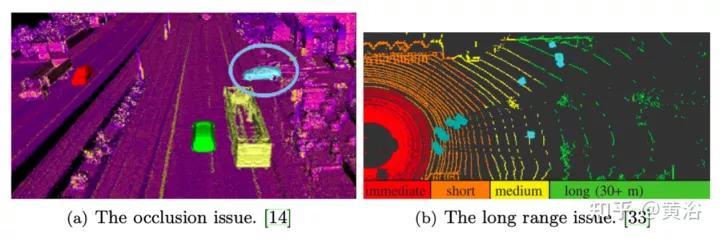
如图所示,单个感知的两个重要问题是,远距离遮挡和稀疏数据。这些问题的解决方案是,同一区域内的车辆彼此共享共同感知信息(CPM,collective perception message),协同感知环境,称为协同感知或协作感知。
得益于通信基础设施的建设和V2X等通信技术的发展,车辆可以以可靠的方式交换信息,从而实现协作。最近的工作表明,车辆之间的协同感知可以提高环境感知的准确性以及交通系统的鲁棒性和安全性。
此外,自动驾驶车辆通常配备高保真传感器以实现可靠的感知,造成昂贵的成本。协同感知可以缓解单个车辆对感知设备的苛刻要求。
协同感知与附近的车辆和基础设施共享信息,使自主车辆能够克服某些感知限制,如遮挡和短视野。然而,实现实时和鲁棒的协同感知需要解决通信容量和噪声带来的一些挑战。最近,有一些工作研究了协同感知的策略,包括什么是协同、何时协同、如何协同、共享信息的对齐等。
类似于融合,协同的分类也有4类:
1 早期协同
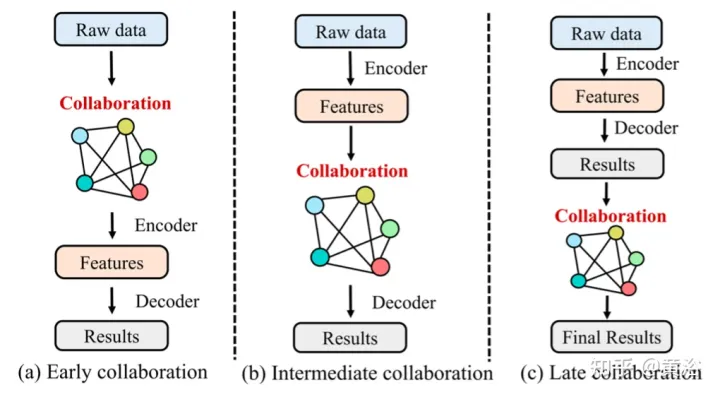
早期协同在输入空间中进行协同,在车辆和基础设施之间共享原始感官数据。它汇总了所有车辆和基础设施的原始测量值,得到一个整体观点。因此,每个车辆都可以进行以下处理,并基于整体视角完成感知,这可以从根本上解决单体感知中出现的遮挡和远距离问题。
然而,共享原始感官数据需要大量通信,并且容易使通信网络因数据负载过大而拥塞,这在大多数情况下阻碍了其实际应用。
2. 后期协同
后期协同在输出空间中进行协同,这促进了每个智体输出的感知结果融合,实现细化。
虽然后期协同具有带宽经济性,但它对智体的定位误差非常敏感,并且由于不完全的局部观测而遭受高估计误差和噪声。
3 中间协同
中间协同在中间特征空间中进行协同。它能够传输单独智体预测模型生成的中间特征。融合这些特征后,每个智体对融合的特征进行解码并产生感知结果。从概念上讲,可以将代表性信息压缩到这些特征中,与早期协同相比,可以节省通信带宽,与后期协同相比,还可以提高感知能力。
在实践中,这种协同策略的设计在算法上具有两个方面的挑战性:i)如何从原始测量中选择最有效和紧凑的特征进行传输;以及ii)如何最大限度地融合其他智体的特征以增强每个智体的感知能力。
4 混合协同
如上所述,每种协同模式都有其优缺点。因此,一些工作采用了混合协同,将两种或多种协同模式结合起来,以优化协同策略。
协同感知的主要因素包括:
1 协同图
图是协同感知建模的有力工具,因为它建模非欧数据结构有良好的可解释性。在一些工作中,参与协同感知的车辆组成一个完整的协同图,其中每个车辆是一个节点,两个车辆之间的协同关系是这两个节点之间的边。
2 姿态对齐
由于协同感知需要在不同位置和不同时间融合来自车辆和基础设施的数据,因此实现精确的数据对齐对于成功协同至关重要。
3 信息融合
信息融合是多智体系统的核心组成部分,其目标是以有效的方式融合来自其他智体的信息量最大的部分。
4 基于强化学习的资源分配
现实环境中有限的通信带宽要求充分利用可用的通信资源,这使得资源分配和频谱共享非常重要。在车辆通信环境中,快速变化的信道条件和日益增长的服务需求使得分配问题的优化非常复杂,难以使用传统的优化方法来解决。一些工作利用多智体强化学习(MARL)来解决优化问题。
协同感知的应用:
1 3D 目标检测
基于激光雷达点云的3D目标检测是协同感知研究中最受关注的问题。原因如下:i)激光雷达点云比图像和视频具有更多的空间维度。ii)激光雷达点云可以在一定程度上保留个人信息,如人脸和车牌号。iii)点云数据是用于融合的适当数据类型,因为当点云数据从不同的姿态对齐时,其损失比像素少。iv)3D目标检测是自主驾驶感知的一项基本任务,跟踪和运动预测等许多任务都基于此。
2 语义分割
3D场景的语义分割也是自动驾驶所需的关键任务。3D场景目标的协同语义分割,给定来自多个智体的3D场景观察(图像、激光雷达点云等),为每个智体生成语义分割掩码。
挑战性问题:
1 通信鲁棒性
有效的协统依赖于智体之间的可靠通信。然而,通信在实践中并不完美:i)随着网络中车辆数量的增加,每辆车的可用通信带宽有限;ii)由于不可避免的通信延迟,车辆难以从其他车辆接收实时信息;iii)通信有时可能中断,导致通信中断;iv)V2X通信遭受破坏,无法始终提供可靠服务。尽管通信技术不断发展,通信服务质量不断提高,但上述问题仍将长期存在。然而,大多数现有的工作都假设信息可以以实时和无损的方式共享,因此考虑这些通信约束并设计鲁棒的协同感知系统对于进一步的工作具有重要意义。
2 异质性和跨模态
大多数协统感知工作关注基于激光雷达点云的感知。然而,有更多类型的数据可用于感知,如图像和毫米波雷达点云。这是一种利用多模态传感器数据进行更有效协作的潜在方法。此外,在某些场景中,有不同级别的自动车辆提供不同质量的信息。因此,如何在异构车辆网络中进行协同是协同感知进一步实际应用的问题。不幸的是,很少有工作关注异构和跨模态的协作感知,这个也成为一个开放的挑战。
3 大规模数据集
大规模数据集和深度学习方法的发展提高了感知性能。然而,协同感知研究领域的现有数据集要么规模小,要么不公开。
缺乏公共大规模数据集阻碍了协同感知的进一步发展。此外,大多数数据集基于模拟。虽然仿真是验证算法的经济和安全的方法,但真实的数据集也是需要的,可将协同感知应用于实践。
今天关于《综述:自动驾驶的协同感知技术》的内容就介绍到这里了,是不是学起来一目了然!想要了解更多关于自动驾驶,技术的内容请关注golang学习网公众号!
 为什么 AI 摄像头和 LiDAR 对智能道路很重要
- 上一篇
- 为什么 AI 摄像头和 LiDAR 对智能道路很重要
- 下一篇
- 动手实践:Klack 应用程序为您的 Mac 带来令人愉悦的机械键盘音效
-
- 科技周边 · 人工智能 | 17小时前 |
- PyTorch autograd anomaly detection 怎样定位 NaN 梯度
- 248浏览 收藏
-
- 科技周边 · 人工智能 | 17小时前 |
- OpenAI Responses API 的 tool call 状态怎样串联
- 253浏览 收藏
-
- 科技周边 · 人工智能 | 17小时前 |
- LangChain structured output 怎样固定工具返回 schema
- 165浏览 收藏
-
- 科技周边 · 人工智能 | 17小时前 |
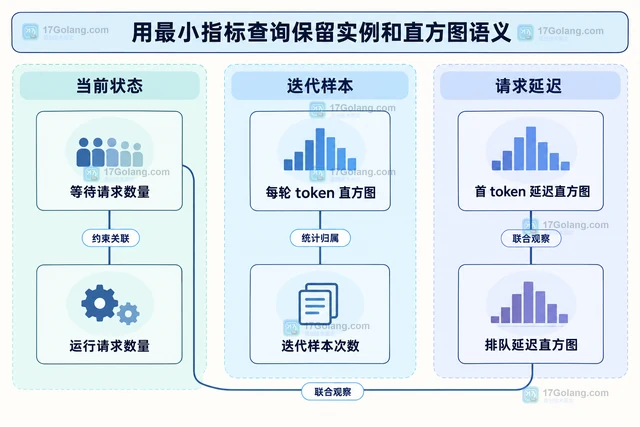
- vLLM continuous batching 的请求调度观察点
- 211浏览 收藏
-
- 科技周边 · 人工智能 | 17小时前 |
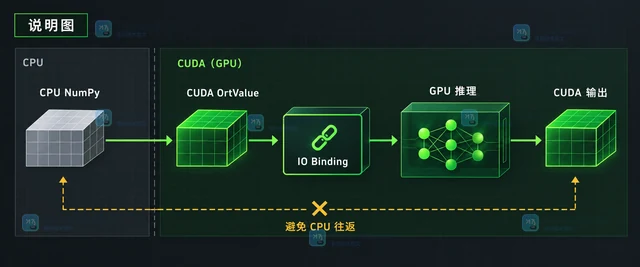
- ONNX Runtime IO Binding 怎样减少 GPU 张量拷贝
- 424浏览 收藏
-
- 科技周边 · 人工智能 | 17小时前 |
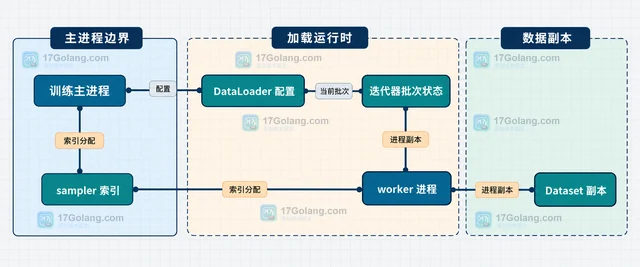
- PyTorch DataLoader persistent_workers 的进程生命周期
- 435浏览 收藏
-
- 科技周边 · 人工智能 | 17小时前 |
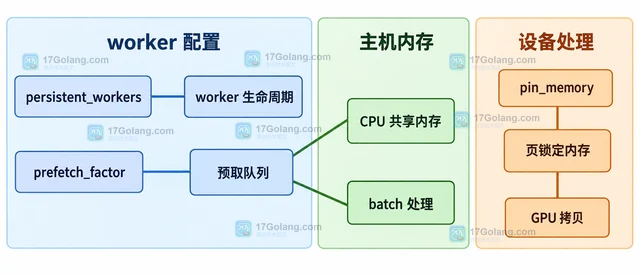
- PyTorch DataLoader 如何限制预取批次避免共享内存耗尽
- 265浏览 收藏
-
- 科技周边 · 人工智能 | 17小时前 |
- Transformers generate 怎样读取每条序列的分数
- 249浏览 收藏
-
- 科技周边 · 人工智能 | 17小时前 |
- PyTorch CUDA Graph 怎样固定输入形状复用推理流程
- 471浏览 收藏
-
- 科技周边 · 人工智能 | 17小时前 |
- Hugging Face Datasets 怎样用 map 批处理并保留列
- 329浏览 收藏
-
- 科技周边 · 人工智能 | 17小时前 | 人工智能 ·
- Transformers quantization picker 怎样按硬件选择量化方式
- 120浏览 收藏
-
- 科技周边 · 人工智能 | 17小时前 |
- Transformers PEFT adapter 怎样只保存可训练权重
- 422浏览 收藏
-

- 前端进阶之JavaScript设计模式
- 设计模式是开发人员在软件开发过程中面临一般问题时的解决方案,代表了最佳的实践。本课程的主打内容包括JS常见设计模式以及具体应用场景,打造一站式知识长龙服务,适合有JS基础的同学学习。
- 543次学习
-

- GO语言核心编程课程
- 本课程采用真实案例,全面具体可落地,从理论到实践,一步一步将GO核心编程技术、编程思想、底层实现融会贯通,使学习者贴近时代脉搏,做IT互联网时代的弄潮儿。
- 516次学习
-

- 简单聊聊mysql8与网络通信
- 如有问题加微信:Le-studyg;在课程中,我们将首先介绍MySQL8的新特性,包括性能优化、安全增强、新数据类型等,帮助学生快速熟悉MySQL8的最新功能。接着,我们将深入解析MySQL的网络通信机制,包括协议、连接管理、数据传输等,让
- 500次学习
-

- JavaScript正则表达式基础与实战
- 在任何一门编程语言中,正则表达式,都是一项重要的知识,它提供了高效的字符串匹配与捕获机制,可以极大的简化程序设计。
- 487次学习
-

- 从零制作响应式网站—Grid布局
- 本系列教程将展示从零制作一个假想的网络科技公司官网,分为导航,轮播,关于我们,成功案例,服务流程,团队介绍,数据部分,公司动态,底部信息等内容区块。网站整体采用CSSGrid布局,支持响应式,有流畅过渡和展现动画。
- 485次学习
-

- PubMedQA
- 深入了解PubMedQA生物医学问答数据集,涵盖其核心功能、使用方法及在临床决策、药物研发等场景的应用,助力提升NLP模型性能。
- 829次使用
-

- H2O EvalGPT
- H2O EvalGPT是H2O.ai推出的开源LLM评估平台,提供详细的大模型性能排行榜、行业特定基准测试及A/B测试功能,助您快速选择最适合项目的高性能大语言模型。
- 827次使用
-

- LMArena
- LMArena是加州大学伯克利分校推出的AI模型匿名评测平台。通过盲测投票机制,用户可对比不同大模型回答并生成实时排行榜,助力开发者优化模型及用户选择最佳AI工具。
- 911次使用
-

- HELM
- 深入了解斯坦福推出的HELM(Holistic Evaluation of Language Models)大模型评测体系。本文解析其核心功能、安装配置步骤及应用场景,涵盖准确性、公平性、鲁棒性等多维度指标,助力开发者全面优化语言模型性能。
- 884次使用
-

- MMBench
- MMBench是由上海人工智能实验室等机构联合推出的多模态基准测试平台,提供细粒度能力评估、大规模数据集及VLMEvalKit工具。本文详细介绍其核心功能、安装使用方法及应用场景,助力开发者全面评估多模态模型性能。
- 709次使用
-
- 量化模型本地推理的显存估算方法
- 2026-10-17 501浏览
-
- 本地大模型反复输出同一句话怎么调整生成参数
- 2026-09-06 501浏览
-
- Python 调用大模型时如何用结构化输出校验 JSON:从解析失败到可重试
- 2026-08-29 501浏览
-
- AI写作工具免费版安装教程(含豆包Clawdbot)
- 2026-05-30 501浏览
-
- WPS AI能自动生成PPT吗?输入主题一键制作演示文稿
- 2026-05-27 501浏览


